
PCA9685 servo sürücü kartı, I2C ile kontrol edilen ve 16 servoya 12 bit çözünürlüklü PWM sinyali veren bir genişletme kartıdır. Arduino'ya yalnızca GND, VCC, SDA ve SCL ile bağlanır; servolar V+ klemensinden 5-6 V'luk ayrı bir kaynakla beslenir. Varsayılan adresi 0x40'tır ve 62 karta kadar zincirlenebilir.
Robot kolu, örümcek robot ya da animatronik bir maket yapıyorsanız kısa sürede Arduino'nun PWM pinleri ve servo kütüphanesinin sınırına ulaşırsınız. Servolar da kart üzerindeki 5 V regülatöründen beslendiğinde kart sürekli kendini sıfırlar. PCA9685 servo sürücü kartı bu iki sorunu birlikte çözer. Bu yazıda kartın pinlerini, Arduino bağlantısını, I2C adres ayarını, servolar için güç kaynağı seçimini ve açı ayarlayan kodu anlatıyoruz.
PCA9685 servo sürücü kartı nedir?
PCA9685 servo sürücü kartı, I2C hattı üzerinden komut alıp 16 bağımsız PWM çıkışı üreten, servo motorları ve LED'leri sürmek için kullanılan bir genişletme kartıdır. Kartın merkezindeki NXP PCA9685 entegresi, her kanal için 12 bit (4096 adım) çözünürlüklü PWM sinyalini kendi osilatörüyle üretir. Mikrodenetleyici yalnızca hedef değeri bir kez gönderir; sinyal kesintisiz olarak entegre tarafından sürdürülür.
Bu yapı iki avantaj sağlar. Birincisi, yalnızca SDA ve SCL olmak üzere iki pin kullanılır. İkincisi, Arduino'nun zamanlayıcıları ve işlemci zamanı servo sinyali üretmekle meşgul olmaz. Kart, servo konnektörlerinin hazır dizildiği PCA9685 16 kanal I2C PWM servo sürücü kartı biçiminde yaygındır. PWM frekansı yaklaşık 24 Hz ile 1526 Hz arasında ayarlanabildiği için servolar dışında LED parlaklık kontrolünde de kullanılır.
PCA9685 kartında hangi pinler var?
PCA9685 kartının bir kenarında mantık ve haberleşme pinleri, ortasında servo besleme klemensi, diğer kenarında ise 16 adet üç pinli servo çıkışı bulunur. Mantık başlığı kartın iki yanında aynıdır; böylece birden fazla kart zincirleme bağlanabilir.
| Pin | Görevi | Bağlantı |
|---|---|---|
| GND | Ortak toprak | Arduino GND |
| OE | Çıkışları açar/kapatır (düşükte etkin) | Boş bırakılabilir; kartta GND'ye çekilidir |
| SCL | I2C saat hattı | Uno'da A5, ESP32'de genellikle GPIO22 |
| SDA | I2C veri hattı | Uno'da A4, ESP32'de genellikle GPIO21 |
| VCC | Entegrenin mantık beslemesi (2,3-5,5 V) | Arduino 5V ya da ESP32 3,3V |
| V+ | Servo beslemesi | Harici 5-6 V kaynak (klemensten) |
VCC ile V+ birbirinden ayrıdır ve bu ayrım kartın en önemli özelliğidir. VCC yalnızca entegreyi besler ve birkaç miliamper çeker. V+ ise servoların motor akımını taşır. Çıkış pinlerinde, kart sayfasında da belirtildiği gibi seri 220 Ohm dirençler bulunur; bu dirençler sinyal hattını korur. I2C hattının çalışma mantığını I2C nedir yazısında anlattık.
PCA9685 Arduino'ya nasıl bağlanır?
PCA9685, Arduino'ya dört kabloyla bağlanır: GND, VCC, SDA ve SCL. Servolar ise karta takılır ve V+ klemensine bağlanan ayrı bir kaynaktan beslenir. Adımlar şöyledir:
- Kartın GND pinini Arduino GND'ye, VCC pinini Arduino 5V'a bağlayın.
- SDA pinini A4'e, SCL pinini A5'e bağlayın.
- Harici 5-6 V kaynağın artısını V+ klemensinin + ucuna, eksisini − ucuna bağlayın. Kutbu iki kez kontrol edin.
- Servoyu 0 numaralı kanala takın: kahverengi ya da siyah tel GND, kırmızı tel V+, turuncu ya da sarı tel PWM sırasına denk gelmelidir.
- Arduino IDE'de "Adafruit PWM Servo Driver Library" kütüphanesini kurun ve önce tek servoyla deneyin.
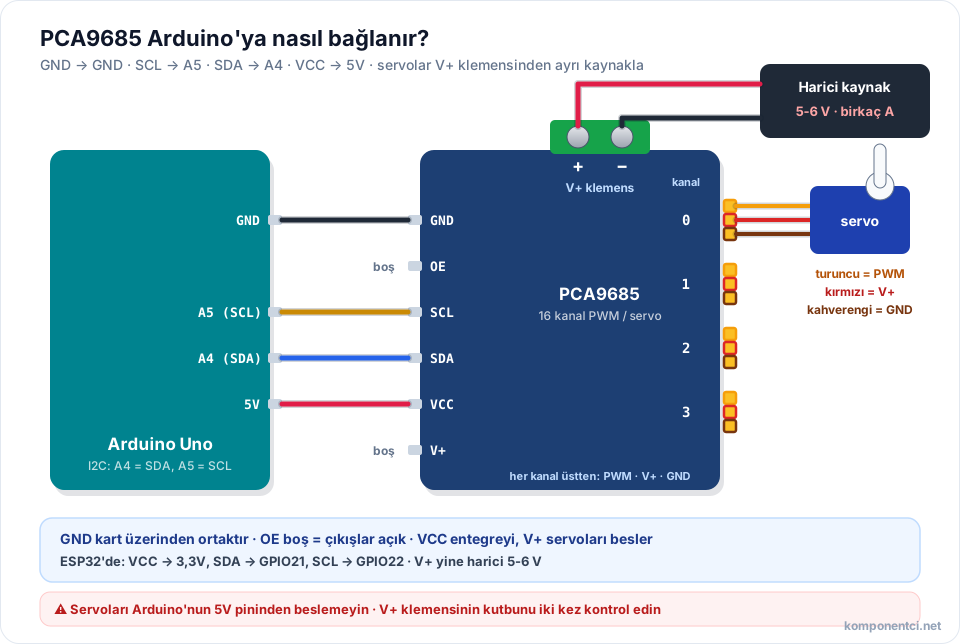
Arduino ile harici kaynağın GND'si kart üzerinden ortaklanır; ayrıca bir kablo çekmeniz gerekmez. Servo konnektörü ters takılırsa servo çalışmaz ama genellikle bozulmaz, çünkü kırmızı tel ortada kalır. Yine de takarken kart üzerindeki renk ya da yazı işaretlerine bakın.
I2C adresi nasıl değiştirilir?
PCA9685 kartının varsayılan I2C adresi 0x40'tır ve kart üzerindeki A0-A5 lehim köprüleri kapatılarak değiştirilir. Her köprü adrese bir ikilik basamak ekler: A0 bir, A1 iki, A2 dört, A3 sekiz, A4 on altı, A5 otuz iki ekler. Aynı I2C hattında her kartın adresi farklı olmalıdır.
| Kapatılan köprüler | Adres | Kodda |
|---|---|---|
| Hiçbiri | 0x40 | Adafruit_PWMServoDriver(0x40) |
| A0 | 0x41 | Adafruit_PWMServoDriver(0x41) |
| A1 | 0x42 | Adafruit_PWMServoDriver(0x42) |
| A0 + A1 | 0x43 | Adafruit_PWMServoDriver(0x43) |
| A2 | 0x44 | Adafruit_PWMServoDriver(0x44) |
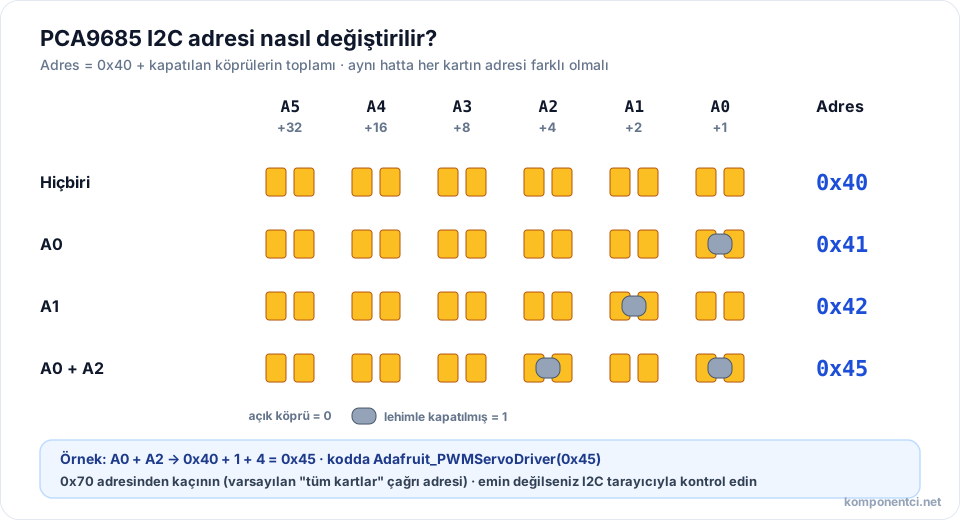
Altı adres pini sayesinde aynı hatta 62 karta kadar bağlanabilir; bu da teorik olarak 992 PWM çıkışı demektir. 0x70 adresini kullanmaktan kaçının; entegre bu adresi varsayılan olarak "tüm kartlara aynı anda" komut için ayırır. Adresten emin değilseniz Arduino'nun I2C tarayıcı örneğiyle hattaki cihazları listeleyin.
Servolar için hangi güç kaynağı gerekir?
Servolar için 5-6 V ve servo sayısına göre birkaç amper verebilen ayrı bir kaynak gerekir; Arduino'nun 5V pini ya da USB portu servo beslemek için yetersizdir. Bir servo yalnızca hareket ederken ve yük altındayken yüksek akım çeker. Birden fazla servonun aynı anda harekete başladığı anlarda toplam akım kısa süreliğine çok yükselir ve zayıf bir kaynak gerilimi düşürür. Bu durum servoların titremesine ve Arduino'nun kendini sıfırlamasına yol açar.
Planlama için kullanılabilecek kaba bir kural, küçük servolar için servo başına yaklaşık 0,5 A, standart boy metal dişli servolar için servo başına 1 A ve üzeri pay bırakmaktır:
| Örnek düzenek | Önerilen kaynak | Not |
|---|---|---|
| 4 × SG90 (pan-tilt, küçük maket) | 5 V, 2-3 A | Pil yuvası ya da adaptör yeterli |
| 6 × MG996R (masaüstü robot kol) | 6 V, 6 A ve üzeri | Hepsi aynı anda yük almıyorsa daha azı yeterli olabilir |
| 12-16 × SG90 (dört bacaklı robot) | 5 V, 5-8 A | V+ hattına büyük kondansatör ekleyin |
12-24 V'luk bir akü ya da adaptörden 5 V elde etmek için SY8205 5 V 5 A servo güç kartı kullanılabilir; ürün sayfasında sürekli akım 3,7 A olarak belirtilir. V+ klemensine yakın, 1000 µF civarında bir elektrolitik kondansatör eklemek ani akım çekişlerini yumuşatır. MG996R metal dişli servo gibi büyük servolarda besleme kablolarını kalın ve kısa tutun.
Servo açısı kodla nasıl ayarlanır?
Servo açısı, 50 Hz PWM sinyalindeki darbe genişliğiyle belirlenir ve PCA9685'te bu genişlik 0-4095 arasında bir sayı olarak verilir. 50 Hz'de bir periyot 20 ms'dir; 4096'ya bölündüğünde her adım yaklaşık 4,9 mikrosaniyeye denk gelir. Böylece 1 ms'lik darbe yaklaşık 205, 1,5 ms'lik darbe yaklaşık 307, 2 ms'lik darbe yaklaşık 410 değerine karşılık gelir.
#include <Wire.h>
#include <Adafruit_PWMServoDriver.h>

Adafruit_PWMServoDriver pwm = Adafruit_PWMServoDriver(0x40);

// SG90 icin yaklasik 500-2400 mikrosaniye
#define SERVO_MIN 102   // ~500 us
#define SERVO_MAX 492   // ~2400 us

uint16_t aciDegeri(int aci) {
  return map(aci, 0, 180, SERVO_MIN, SERVO_MAX);
}

void setup() {
  pwm.begin();
  pwm.setOscillatorFrequency(27000000);  // kutuphane ornegindeki deger
  pwm.setPWMFreq(50);                     // servo icin 50 Hz
  delay(10);
}

void loop() {
  pwm.setPWM(0, 0, aciDegeri(0));
  delay(1000);
  pwm.setPWM(0, 0, aciDegeri(90));
  delay(1000);
  pwm.setPWM(0, 0, aciDegeri(180));
  delay(1000);
}
PCA9685'in dahili osilatörü tam 25 MHz çalışmaz ve kartlar arasında farklılık gösterir; bu yüzden kütüphane örneği setOscillatorFrequency() ile düzeltme yapar. Servo uç noktalarda zorlanıp vızıldıyorsa SERVO_MIN değerini biraz artırın, SERVO_MAX değerini biraz azaltın. Her servo modelinin darbe aralığı farklıdır; SG90 mikro servo ürün sayfasında 500-2400 µs olarak verilir. Servoların çalışma prensibi için servo motor nedir yazısına, bütün bir uygulama için robot kol yapımı yazısına bakabilirsiniz.
Sık sorulan sorular
PCA9685 ESP32 ile kullanılabilir mi?
Evet. Kartın VCC pinini ESP32'nin 3,3 V pinine bağlarsanız I2C hatları da 3,3 V seviyesinde çalışır ve seviye dönüştürücü gerekmez. SDA ve SCL için ESP32'de genellikle GPIO21 ve GPIO22 kullanılır. Servolar yine V+ klemensinden harici kaynakla beslenir; servo sinyali 3,3 V olsa da servoların çoğu bunu sorunsuz algılar.
Servolar neden titriyor?
En yaygın neden güç kaynağının yetersiz kalmasıdır. Servolar aynı anda harekete geçince V+ gerilimi düşer ve servolar konumlarını tutamaz. Kaynağın akımını artırın, V+ klemensine büyük bir kondansatör ekleyin ve kabloları kısaltın. Darbe genişliğinin servonun mekanik sınırını aşması da uç noktalarda titreme ve vızıltıya yol açar.
PCA9685 ile DC motor ya da LED sürülebilir mi?
LED doğrudan sürülebilir; entegre çıkışı 5 V'ta kanal başına yaklaşık 25 mA çekebilir. DC motor ise doğrudan bağlanamaz, çünkü çıkışlar yalnızca sinyal düzeyinde akım verir. Motor için PCA9685 çıkışını bir motor sürücü kartının PWM girişine bağlamanız gerekir. Yüksek güçlü LED şeritler için de araya MOSFET'li bir sürücü konmalıdır.
Kaç servo aynı anda çalıştırılabilir?
Bir kart 16 servo çalıştırır ve kart sayısı artırılarak bu sayı yükseltilir. Asıl sınırı güç kaynağı belirler. 16 küçük servonun hepsi aynı anda hareket ederse toplam akım birkaç ampere çıkar. Büyük projelerde servoları gruplara ayırıp her gruba ayrı bir 5-6 V düşürücü vermek ve hepsinin GND'sini ortak tutmak daha güvenli bir düzendir.
OE pini ne işe yarar?
OE (Output Enable) pini düşük seviyedeyken bütün çıkışlar çalışır, yüksek seviyeye çekildiğinde hepsi birden devre dışı kalır. Kartta bu pin GND'ye çekili olduğu için boş bırakıldığında çıkışlar açıktır. Acil durdurma ya da açılışta servoların istenmeyen hareketini engellemek için OE'yi bir Arduino pinine bağlayıp yazılımla kontrol edebilirsiniz.
Özet
- PCA9685, I2C ile kontrol edilen 16 kanallı, 12 bit çözünürlüklü PWM ve servo sürücü kartıdır.
- Arduino'ya GND, VCC, SDA (A4) ve SCL (A5) ile bağlanır; servolar V+ klemensinden ayrı beslenir.
- Varsayılan adres 0x40'tır; A0-A5 köprüleriyle 62 karta kadar zincirlenebilir.
- Servolar için 5-6 V ve servo sayısına göre birkaç amperlik kaynak seçin; Arduino'nun 5V pinini kullanmayın.
- 50 Hz'de 1-2 ms darbe yaklaşık 205-410 değerine denk gelir; uç değerleri servonuza göre ayarlayın.