
TB6612FNG ve L293D, iki DC motoru yön ve hız kontrolüyle süren H-köprüsü motor sürücüleridir; asıl fark güç katındadır. TB6612FNG MOSFET kullandığı için kanal başına 1,2 A sürekli akım verir, az ısınır ve motora daha fazla gerilim ulaştırır. L293D ise 36 V'a kadar çalışan, kanal başına 600 mA veren eski bipolar entegredir.
Küçük bir robot araç, çizgi izleyen robot ya da motorlu bir mekanizma yapıyorsanız Arduino ile motor arasına bir motor sürücü koymanız gerekir. Hobi projelerinde en sık karşılaşılan iki seçenek TB6612FNG ve L293D'dir; ikisi de iki DC motoru ileri-geri ve hız ayarlı sürer. Bu yazıda iki sürücünün farkını, gerilim kaybının motoru nasıl etkilediğini, Arduino bağlantısını ve L298N ile kıyasını anlatıyoruz.
TB6612FNG ve L293D nedir?
TB6612FNG, Toshiba'nın iki kanallı, MOSFET çıkışlı bir H-köprüsü motor sürücü entegresidir. Datasheet'e göre motor beslemesi (VM) en fazla 15 V'tur, önerilen çalışma aralığı 2,5-13,5 V'tur. Kanal başına 1,2 A ortalama ve kısa süreli 3,2 A tepe akım verir. Çip SMD kılıflı olduğu için hobide hep hazır modül olarak kullanılır; örneğin TB6612FNG çift DC motor sürücü modülü breadboard'a takılabilen pinlerle gelir.
L293D, dört yarım köprü içeren ve iki tam H-köprüsü olarak kullanılan klasik bir motor sürücü entegresidir. Motor beslemesi 4,5-36 V aralığındadır, kanal başına 600 mA sürekli ve 1,2 A tepe akım verir. Sonundaki "D" harfi, motorun ürettiği geri dönüş gerilimini sönümleyen diyotların çipin içinde olduğunu gösterir. L293D motor sürücü entegresi (DIP-16) doğrudan breadboard'a takılır.
TB6612FNG ile L293D arasındaki fark nedir?
En önemli fark çıkış transistörleridir: TB6612FNG MOSFET kullanır, L293D ise bipolar (BJT) transistör kullanır. MOSFET açıkken küçük bir direnç gibi davranır, bu yüzden üzerinde düşen gerilim ve harcanan güç azdır. Bipolar çıkışlarda ise akım ne olursa olsun bir volt civarında sabit bir kayıp oluşur. Aşağıdaki tabloda iki sürücüyü ve sık kullanılan L298N çift motor sürücü kartını karşılaştırıyoruz.
| Özellik | TB6612FNG | L293D | L298N |
|---|---|---|---|
| Çıkış tipi | MOSFET | Bipolar (BJT) | Bipolar (BJT) |
| Motor gerilimi | 2,5-13,5 V (maks. 15 V) | 4,5-36 V | 46 V'a kadar (kartlar genelde 35 V) |
| Kanal başına sürekli akım | 1,2 A | 0,6 A | 2 A |
| Tepe akım | 3,2 A | 1,2 A | 2,5 A (tekrarlı) |
| Sürücü üstünde gerilim kaybı | ≈0,5 Ω (1 A'de ≈0,5 V) | ≈2,6 V (600 mA'de, tipik) | 1,8-3,2 V (1 A'de) |
| Lojik besleme | 2,7-5,5 V (3,3 V uyumlu) | 4,5-7 V | 5 V |
| Bekleme (STBY) pini | Var | Yok (EN pinleri var) | Yok (EN pinleri var) |
| Geri dönüş diyotu | Gerekmez | Çipte dahili | Kartta harici diyotlar |
| Tipik kullanım | Pilli küçük robotlar | Eğitim, düşük akımlı motorlar | Büyük redüktörlü motorlar |
Tablodan çıkan sonuç şudur: TB6612FNG düşük gerilimli, pille çalışan projelerde verimlidir. L293D yüksek gerilime dayanır ama akımı düşüktür. L298N ise akımı yüksek fakat kaybı en fazla olan seçenektir.
Gerilim kaybı motoru nasıl etkiler?
Sürücüde kaybolan her volt motora ulaşmaz ve ısıya dönüşür. Örneğin 4 adet AA pilden (yaklaşık 6 V) beslenen ve 0,6 A çeken bir motor düşünün. L293D üzerinde tipik 2,6 V düştüğünde motora yalnızca yaklaşık 3,4 V kalır; motor belirgin şekilde yavaşlar. Çipin harcadığı güç de yaklaşık 2,6 V × 0,6 A ≈ 1,6 W olur ve entegre ısınır.
Aynı durumda TB6612FNG yaklaşık 0,5 Ω × 0,6 A ≈ 0,3 V kaybeder. Motora yaklaşık 5,7 V ulaşır ve sürücüde harcanan güç 0,2 W civarında kalır. Bu fark, N20 6 V redüktörlü motor gibi düşük gerilimli motorlarda hız ve tork olarak doğrudan hissedilir. Yüksek gerilimli (12-24 V) sistemlerde 2-3 V'luk kayıp oransal olarak daha az önemlidir.
TB6612FNG Arduino'ya nasıl bağlanır?
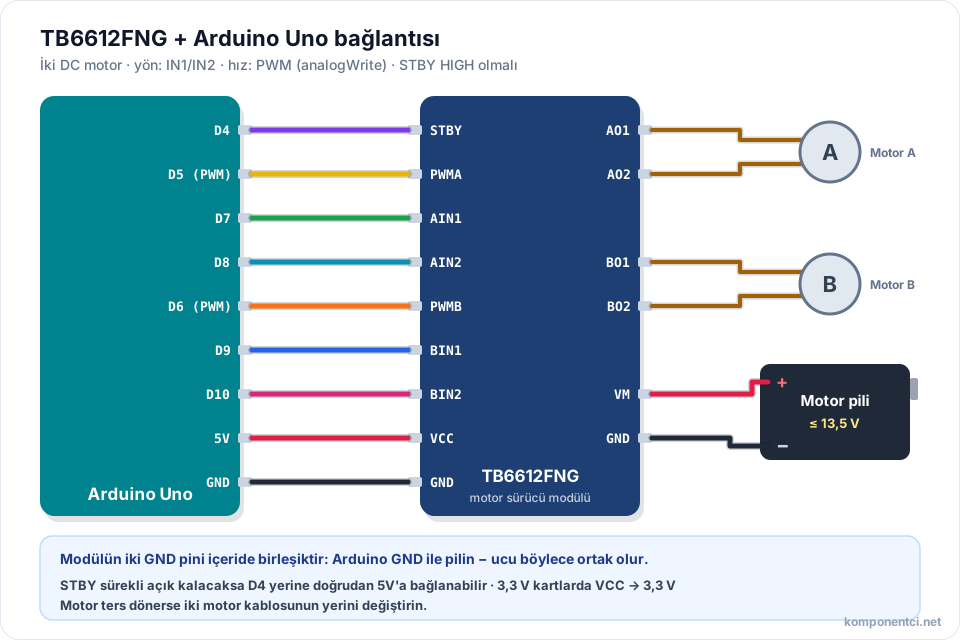
TB6612FNG modülü her motor için üç kontrol pini kullanır: yön için IN1 ve IN2, hız için PWM. Ayrıca STBY pini HIGH olmadan çıkışlar çalışmaz. Aşağıdaki adımlar Arduino Uno içindir:
- Modülün VCC pinini Arduino 5V'a, GND pinini Arduino GND'ye bağlayın (3,3 V kartlarda VCC'yi 3,3 V'a bağlayın).
- VM pinine motor pilinin artı ucunu, pilin eksisini modülün GND pinine bağlayın. Arduino ile motor pilinin GND'si ortak olmalıdır.
- A motoru için PWMA → D5, AIN1 → D7, AIN2 → D8 bağlayın.
- B motoru için PWMB → D6, BIN1 → D9, BIN2 → D10 bağlayın.
- STBY pinini D4'e bağlayın (ya da sürekli çalışacaksa doğrudan 5V'a).
- Motorları AO1-AO2 ve BO1-BO2 çıkışlarına bağlayın. Motor ters dönerse iki kablosunu yer değiştirin.
Yön ve fren davranışı IN pinlerinin durumuna göre belirlenir:
| IN1 | IN2 | PWM | Motor |
|---|---|---|---|
| HIGH | LOW | analogWrite (0-255) | Bir yöne, PWM oranında hızla döner |
| LOW | HIGH | analogWrite (0-255) | Ters yöne döner |
| HIGH | HIGH | - | Kısa devre fren (hızlı durur) |
| LOW | LOW | HIGH | Serbest durma (motor boşta yavaşlar) |
Kodda önce digitalWrite(4, HIGH) ile STBY'yi açın, ardından digitalWrite(7, HIGH); digitalWrite(8, LOW); analogWrite(5, 180); ile A motorunu yaklaşık %70 hızda döndürün. PWM ile hız ayarının mantığını PWM nedir yazımızda ayrıntılı bulabilirsiniz.
L293D nasıl bağlanır?
L293D'de her motor için bir EN (enable) pini ve iki giriş pini vardır; hız EN pinine verilen PWM ile, yön ise giriş pinleriyle ayarlanır. DIP-16 kılıfta pin dizilişi şöyledir:
- Pin 1 (EN1,2) ve pin 9 (EN3,4): Sol ve sağ köprünün enable girişleri; Arduino PWM pinine bağlanır.
- Pin 2, 7 (1A, 2A) ve pin 10, 15 (3A, 4A): Yön girişleri.
- Pin 3, 6 (1Y, 2Y) ve pin 11, 14 (3Y, 4Y): Motor çıkışları.
- Pin 4, 5, 12, 13: GND. Bu pinler aynı zamanda çipin ısısını PCB'ye aktarır.
- Pin 16 (VCC1): 5 V lojik besleme. Pin 8 (VCC2): Motor beslemesi.
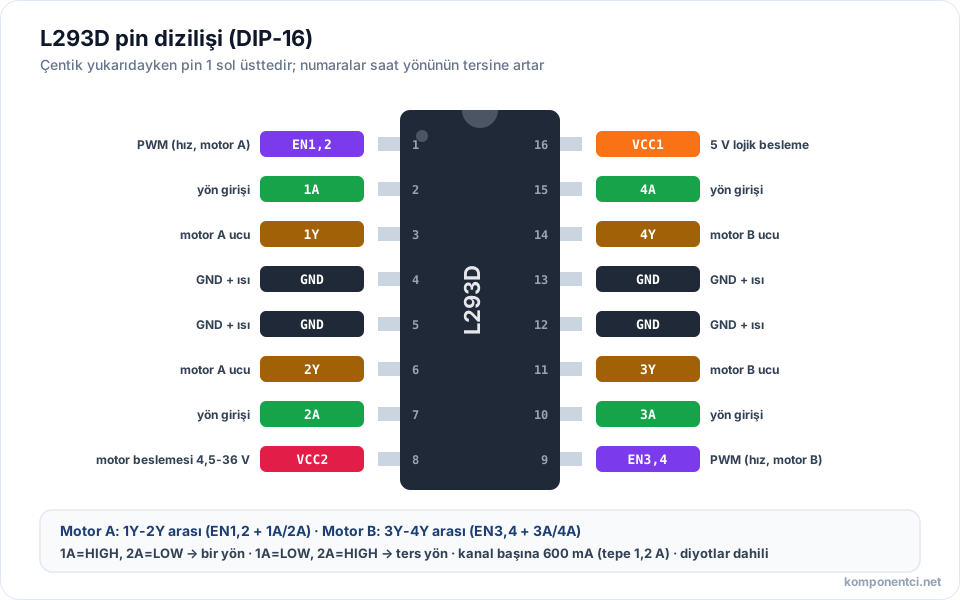
Çentik (yarım ay işareti) yukarı bakarken pin 1 sol üsttedir ve numaralar saat yönünün tersine artar. Lehim ve kablo uğraşmak istemiyorsanız iki L293D ve bir 74HC595 içeren Arduino L293D motor shield dört DC motoru ya da iki step motoru doğrudan sürer. Shield'de de kanal başına sınır 0,6 A'dir.
Hangi durumda hangi motor sürücüyü seçmelisiniz?
Kısaca: 13,5 V altı ve 1 A civarı motorlarda TB6612FNG, 15 V üstü küçük motorlarda L293D, 2 A'ye yaklaşan büyük motorlarda L298N ya da daha güçlü bir sürücü seçin.
- TB6612FNG: 2S Li-ion ya da 4-6 AA pille çalışan robot araç, çizgi izleyen robot, N20 ve TT tipi redüktörlü motorlar. Az ısınır, 3,3 V'luk ESP32 ile de doğrudan çalışır.
- L293D: Eğitim setleri, breadboard deneyleri, 12-24 V ile çalışan küçük ve düşük akımlı motorlar. Dahili diyotları sayesinde ek parça gerektirmez.
- L298N: 1-2 A çeken redüktörlü motorlar ve 12 V'luk sistemler. Kart üzerindeki 5 V regülatör Arduino'yu besleyebilir. Ayrıntılar için L298N motor sürücü yazımıza bakın.
Hangi sürücüyü seçerseniz seçin motorun kilitlenme (stall) akımına bakın. Motor zorlandığında ya da kalkışta normal akımının birkaç katını çeker. Bu değer sürücünün tepe akımını aşıyorsa sürücü ısınıp korumaya geçer ya da zarar görür.
Sık sorulan sorular
TB6612FNG, L298N'nin yerine kullanılabilir mi?
Motorunuz 13,5 V altında çalışıyor ve sürekli 1,2 A'den az akım çekiyorsa evet. Bu koşullarda TB6612FNG daha az ısınır ve motora daha fazla gerilim ulaştırır. Bağlantı mantığı benzerdir: yön için iki pin, hız için bir PWM pini. Farkı, ek olarak STBY pininin HIGH yapılması ve 12 V üstü beslemenin kullanılmamasıdır.
L293D ile L293B arasındaki fark nedir?
L293D'nin içinde geri dönüş diyotları vardır, L293B'de yoktur. L293B'yi motorla kullanırken her çıkışa harici hızlı diyotlar eklemeniz gerekir. Buna karşılık L293B'nin kanal başına akımı L293D'den yüksektir (1 A). Hobi projelerinde ek parça istemediği için L293D daha pratiktir.
TB6612FNG ile step motor sürülebilir mi?
Evet, iki H-köprüsü olduğu için küçük bir bipolar step motoru tam ve yarım adım modunda sürebilir. Ancak akım sınırlama (chopper) özelliği yoktur, bu yüzden motorun sargı gerilimine uygun besleme seçmelisiniz. 3D yazıcı ve CNC gibi işlerde akım ayarlı A4988 ya da TMC serisi step sürücüler daha uygundur.
Motor sürücü neden ısınır?
Sürücüdeki gerilim kaybı ile motor akımının çarpımı kadar güç ısıya dönüşür. Bipolar çıkışlı L293D ve L298N'de bu kayıp 2-3 V civarında olduğu için ısınma belirgindir. Isınma fazlaysa motor akımı sürücünün sürekli akım sınırını aşıyordur; daha güçlü bir sürücü ya da soğutucu gerekir.
Motor ile Arduino aynı pilden beslenebilir mi?
Beslenebilir ama motorun kalkış akımı gerilimi anlık düşürür ve Arduino yeniden başlayabilir. Daha güvenli yol, motoru ayrı bir pil ya da kaynaktan beslemek ve yalnızca GND'leri birleştirmektir. Aynı kaynağı kullanmak zorundaysanız Arduino beslemesine büyük bir elektrolitik kondansatör ekleyin.
Özet
- TB6612FNG MOSFET çıkışlıdır; kanal başına 1,2 A verir, 0,5 Ω civarı direnciyle az ısınır, motor gerilimi en fazla 13,5 V önerilir.
- L293D bipolar çıkışlıdır; 36 V'a kadar çalışır ama kanal başına 600 mA ile sınırlıdır ve 2-3 V kayıp yaşatır.
- Pille çalışan küçük robotlarda TB6612FNG motora daha fazla gerilim ulaştırır ve pil ömrünü uzatır.
- TB6612FNG'de STBY pini HIGH olmadan motorlar dönmez; yön IN1/IN2, hız PWM pinleriyle ayarlanır.
- Büyük ve 2 A'ye yaklaşan motorlarda L298N ya da daha güçlü bir sürücü seçin; her durumda motorun kilitlenme akımını kontrol edin.