
BTS7960 motor sürücü, iki yarım köprü entegresiyle tek bir yüksek akımlı DC motoru iki yönde ve PWM ile hız ayarlı süren H-köprü modülüdür. Arduino'ya RPWM, LPWM, R_EN, L_EN, VCC ve GND ile bağlanır. 43 A entegrenin tipik akım sınırıdır; sürekli akımı soğutma belirler.
Akülü araba, elektrikli el arabası, büyük bir robot şasisi ya da cam silecek motoru gibi on amperlerce akım çekebilen DC motorlar, L298N gibi küçük sürücüleri dakikalar içinde ısıtıp bozar. Bu işler için yaygın tercih BTS7960 motor sürücü modülüdür. Bu yazıda modülün ne olduğunu, pinlerini, Arduino bağlantısını, PWM ile yön ve hız kontrolünü, diğer sürücülerle farkını ve 43 A değerinin pratikte ne anlama geldiğini anlatıyoruz.
BTS7960 motor sürücü nedir?
BTS7960 motor sürücü, Infineon'un iki adet BTS7960 yarım köprü entegresini birleştirerek tek bir DC motoru iki yönde ve PWM ile hız ayarlı süren yüksek akımlı bir H-köprü modülüdür. Her BTS7960 entegresinin içinde bir üst MOSFET, bir alt MOSFET ve bunları süren kontrol devresi bulunur. İki yarım köprü motorun iki ucuna bağlanınca tam bir H-köprü oluşur.
Modül, piyasada "IBT-2" ya da "43A çift BTS7960 sürücü" adıyla da geçer. 43 A BTS7960B H-köprü motor sürücü modülü ürün sayfasında 5-27 V besleme ve 3,3-5 V lojik giriş belirtilir. Entegrenin datasheet'ine göre her yarım köprünün iletim direnci oda sıcaklığında tipik olarak yaklaşık 16 miliohm'dur. Bu düşük direnç, yüksek akımlarda bile kayıpların L298N gibi eski sürücülere göre çok daha az olmasını sağlar. Entegrede aşırı sıcaklık, aşırı akım ve düşük gerilim koruması da bulunur.
BTS7960 modülünün pinleri ne işe yarar?
BTS7960 modülünde sekiz pinli bir kontrol başlığı ve dört vidalı güç klemensi bulunur. Kontrol başlığı mikrodenetleyiciye, güç klemensleri ise aküye ve motora bağlanır.
| Pin | Görevi |
|---|---|
| RPWM | Bir yönde dönüş için PWM girişi |
| LPWM | Ters yönde dönüş için PWM girişi |
| R_EN | Sağ yarım köprüyü etkinleştirir (HIGH = açık) |
| L_EN | Sol yarım köprüyü etkinleştirir (HIGH = açık) |
| R_IS, L_IS | Akımla orantılı akım algılama çıkışları (isteğe bağlı) |
| VCC | Kartın lojik beslemesi, Arduino 5V |
| GND | Lojik toprak, Arduino GND |
| B+ / B− | Akü ya da güç kaynağı girişi |
| M+ / M− | Motor çıkışı |
R_IS ve L_IS pinleri motor akımıyla orantılı küçük bir sinyal verir. Bu sinyal hassas akım ölçümü için güvenilir değildir; ancak aşırı akımı fark etmek için bir analog girişe bağlanabilir. Gerçek akım ölçümü gerekiyorsa motor hattına ayrı bir akım sensörü eklemek daha doğrudur.
BTS7960 Arduino'ya nasıl bağlanır?
BTS7960, Arduino'ya altı kabloyla bağlanır: iki PWM, iki etkinleştirme, VCC ve GND. Motor ve akü ise kalın kablolarla vidalı klemenslere bağlanır. Adımlar şöyledir:
- Modülün VCC pinini Arduino 5V'a, GND pinini Arduino GND'ye bağlayın.
- RPWM pinini D5'e, LPWM pinini D6'ya bağlayın. İkisi de PWM destekli pinler olmalıdır.
- R_EN pinini D7'ye, L_EN pinini D8'e bağlayın. Sürekli açık kalacaklarsa ikisini doğrudan 5V'a da bağlayabilirsiniz.
- Motor kablolarını M+ ve M− klemenslerine bağlayın.
- Akünün artısını bir sigortadan geçirerek B+'ya, eksisini B−'ye bağlayın. Kutbu bağlamadan önce kontrol edin; ters kutup modülü bozar.
- Önce düşük PWM değeriyle deneyin, sonra hızı kademeli artırın.
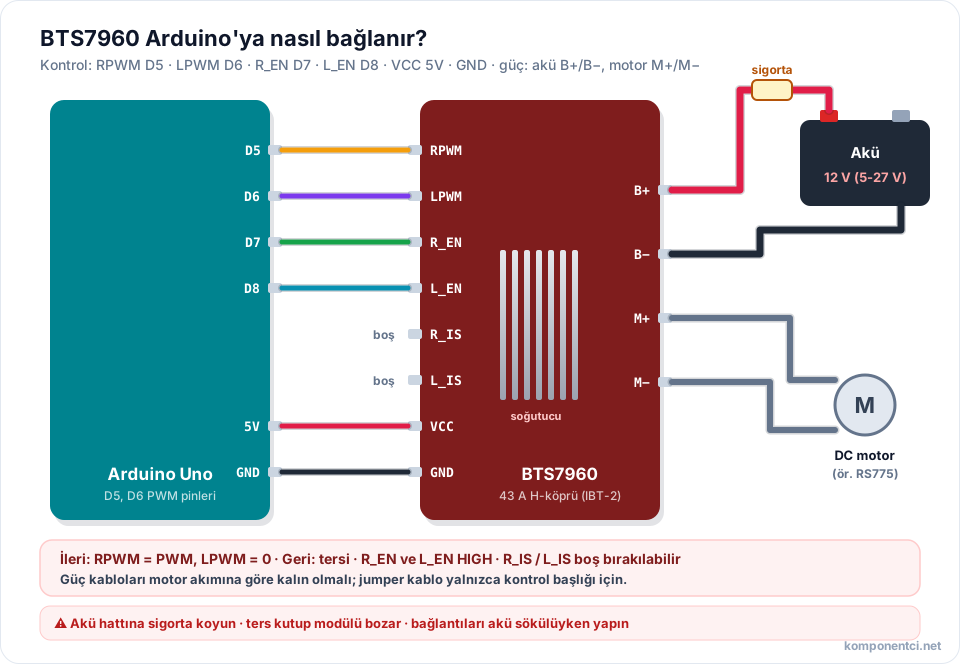
Güç kablolarının kesitini motor akımına göre seçin; jumper kabloları yalnızca kontrol başlığı için uygundur. 12 V'luk bir motor için RS775 12 V DC motor ya da 12 V 35 mm redüktörlü DC motor bu sürücüyle rahat çalışır. Aküden beslenen düzeneklerde B+ hattına motor akımına uygun bir sigorta koymak, kısa devrede kabloların yanmasını önler.
Yön ve hız PWM ile nasıl kontrol edilir?
Yön, hangi PWM pinine sinyal verildiğine göre belirlenir; hız ise PWM'nin doluluk oranıyla ayarlanır. Bir yönde dönmek için RPWM'ye PWM, LPWM'ye 0 verilir. Ters yön için ikisi yer değiştirir. Her iki etkinleştirme pini de HIGH olmalıdır.
| R_EN / L_EN | RPWM | LPWM | Motor |
|---|---|---|---|
| HIGH / HIGH | PWM | 0 | İleri, hız PWM'ye göre |
| HIGH / HIGH | 0 | PWM | Geri, hız PWM'ye göre |
| HIGH / HIGH | 0 | 0 | Fren (iki uç da GND'ye bağlanır) |
| LOW / LOW | — | — | Serbest, motor boşta durur |
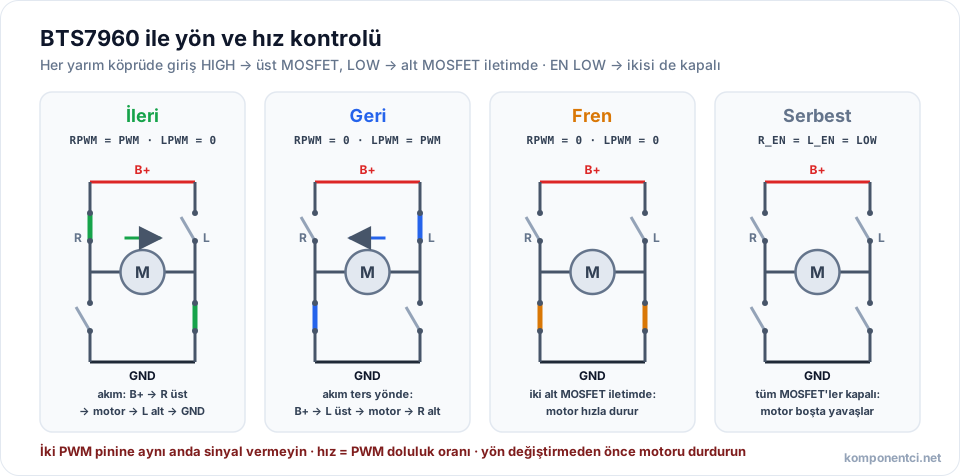
İki PWM pinine aynı anda sinyal vermeyin; bu durumda iki uç da artı beslemeye bağlanır ve motor anlamsız biçimde frenlenir. Örnek kod, hızı -255 ile +255 arasında alan bir fonksiyonla bu kuralı uygular:
const int RPWM = 5;
const int LPWM = 6;
const int R_EN = 7;
const int L_EN = 8;

void motor(int hiz) {          // -255 ... +255
  hiz = constrain(hiz, -255, 255);
  if (hiz >= 0) {
    analogWrite(LPWM, 0);
    analogWrite(RPWM, hiz);
  } else {
    analogWrite(RPWM, 0);
    analogWrite(LPWM, -hiz);
  }
}

void setup() {
  pinMode(RPWM, OUTPUT);
  pinMode(LPWM, OUTPUT);
  pinMode(R_EN, OUTPUT);
  pinMode(L_EN, OUTPUT);
  digitalWrite(R_EN, HIGH);
  digitalWrite(L_EN, HIGH);
}

void loop() {
  for (int h = 0; h <= 200; h += 5) { motor(h); delay(50); }   // yavas hizlan
  delay(2000);
  motor(0);
  delay(1000);                                                  // durup bekle
  for (int h = 0; h >= -200; h -= 5) { motor(h); delay(50); }
  delay(2000);
  motor(0);
  delay(1000);
}
Yön değiştirmeden önce motoru durdurup kısa bir süre beklemek, hem mekanik parçaları hem de sürücüyü ani akım darbesinden korur. Arduino Uno'nun D5 ve D6 pinlerindeki PWM frekansı yaklaşık 980 Hz'tir; motor bu frekansta çalışır ama duyulabilir bir vızıltı çıkarır. ESP32'de ledc fonksiyonlarıyla frekansı 20 kHz civarına çıkarmak sesi duyulmaz hale getirir; datasheet entegrenin 25 kHz'e kadar PWM ile kullanılabileceğini belirtir. PWM'nin temelini PWM nedir yazısında anlattık.
BTS7960, L298N ve TB6612FNG'den farkı nedir?
BTS7960 tek bir yüksek akımlı motoru sürer; L298N ve TB6612FNG ise iki küçük motoru sürmek için tasarlanmıştır. Seçimi motorun çektiği akım ve besleme gerilimi belirler.
| Özellik | L298N | TB6612FNG | BTS7960 modül |
|---|---|---|---|
| Motor sayısı | 2 | 2 | 1 |
| Kanal başına akım | 2 A | 1,2 A sürekli, 3,2 A tepe | 43 A akım sınırı (tipik) |
| Motor gerilimi | Kart sayfasına göre 3-35 V | 15 V'a kadar | 5-27 V |
| Anahtarlama elemanı | Bipolar transistör | MOSFET | MOSFET |
| Sürücü üzerindeki kayıp | Yüksek, belirgin gerilim düşümü | Düşük | Çok düşük |
| Uygun motor | Küçük robot motorları | Küçük-orta robot motorları | 775 motor, cam silecek, akülü araç motoru |
İki motorlu bir araç yapacaksanız iki adet BTS7960 modülü gerekir. Küçük redüktörlü motorlarda TB6612FNG çift motor sürücü hem daha küçük hem daha verimli bir seçimdir. L298N motor sürücü ise eğitim ve düşük akımlı projeler için hâlâ yaygındır.
43 A sürekli çekilebilir mi?
Hayır, 43 A modülün sürekli çalışma akımı olarak değil, entegrenin datasheet'teki tipik akım sınırlama değeri olarak okunmalıdır. Sürekli olarak çekilebilecek akımı ısı belirler. Modül üzerindeki alüminyum soğutucu büyük değildir; yüksek akımda entegre ısınır ve aşırı sıcaklık koruması devreye girerek çıkışı keser.
Pratikte motorun normal çalışma akımını ve zorlanma (stall) akımını bilmek gerekir. Örneğin 455 tipi 12 V DC motor ürün sayfasında zorlanma akımı 4,6 A olarak verilir ve bu sürücü için rahat bir yüktür. Motor kilitlendiğinde akım normal değerin birkaç katına çıkabilir; bu yüzden sistemi en kötü duruma göre tasarlayın. Uzun süre on amperin üzerinde çalışacaksanız ek soğutucu ve fan ekleyin, sürücüyü kapalı kutuda havasız bırakmayın.
Güvenlik: Kurşun asit ve lityum aküler kısa devrede yüzlerce amper verebilir. Akü hattına mutlaka sigorta koyun, bağlantıları akü sökülüyken yapın ve motor hareketli parçaları sabitlenmeden ilk denemeyi yapmayın.
Sık sorulan sorular
BTS7960 ile iki motor sürülebilir mi?
Bir BTS7960 modülü tek bir motoru iki yönde sürer, çünkü modüldeki iki entegre birlikte tek bir H-köprü oluşturur. İki motoru aynı yönde ve aynı hızda döndürmek için paralel bağlamak mümkündür ama akımlar toplanır ve motorlar ayrı ayrı kontrol edilemez. Bağımsız kontrol için her motora ayrı modül kullanın.
BTS7960 24 V ile çalışır mı?
Evet, 24 V modülün besleme aralığı içindedir; kart sayfasında üst sınır 27 V olarak verilir. Ancak tam dolu bir 24 V kurşun asit akünün gerilimi 27 V'a yaklaşabilir ve şarj sırasında bu değeri aşabilir. Şarj cihazı bağlıyken çalışacak sistemlerde gerilimi ölçün ve sınırın üstüne çıkmadığından emin olun.
Motor yalnızca tek yönde dönüyorsa sorun nedir?
En sık neden etkinleştirme pinlerinden birinin bağlı olmaması ya da LOW kalmasıdır. Her iki EN pininin de HIGH olduğunu ölçün. Ardından LPWM ve RPWM'nin PWM destekli pinlere bağlandığını ve kodda doğru pin numaralarının kullanıldığını kontrol edin. Sorun sürüyorsa yarım köprülerden biri bozulmuş olabilir.
BTS7960 ESP32 ile kullanılabilir mi?
Kullanılabilir. Kart sayfasında lojik giriş seviyesi 3,3-5 V olarak belirtilir, bu yüzden ESP32'nin 3,3 V sinyalleri çoğu modülde doğrudan çalışır. Sorun yaşarsanız giriş hatlarına seviye dönüştürücü ekleyin. ESP32'nin ledc PWM birimi frekansı yüksek seçmeye izin verdiğinden motorun vızıltısı da ortadan kalkar.
Modül neden ısınıyor?
BTS7960'ın ısınması motor akımının karesiyle artar; yük ne kadar ağırsa ısı o kadar fazladır. Motorun zorlanıp zorlanmadığını, mekanik sıkışma olup olmadığını kontrol edin. PWM frekansı çok yüksek seçilirse anahtarlama kayıpları da artar; 20 kHz civarı sessizlik ve verim arasında iyi bir dengedir. Uzun süreli yüksek akımda ek soğutucu ve fan kullanın.
Özet
- BTS7960 modülü, iki yarım köprü entegresiyle tek bir DC motoru iki yönde ve PWM ile süren yüksek akımlı H-köprüdür.
- Arduino'ya RPWM, LPWM, R_EN, L_EN, VCC ve GND ile bağlanır; akü B+/B−, motor M+/M− klemensine gider.
- Yön, PWM verilen pine göre seçilir; iki PWM pinine aynı anda sinyal verilmez.
- 43 A tipik akım sınırıdır; sürekli akımı soğutma belirler.
- Akü hattına sigorta koyun ve kalın kablo kullanın; küçük motorlar için TB6612FNG daha uygundur.